LAENTIEC: LABORATORIO Y AREA DE EXPERIMENTACIÓN EN NUEVAS TECNOLOGÍAS PARA LA INTERVENCIÓN EN EMERGENCIAS
INDICE
- INTRODUCCION
- CARTA DE SERVICIOS
- PERSONAL
- GOBERNANZA
- COLABORACION CON LA CATEDRA DE SEGURIDAD, EMERGENCIAS Y CATASTROFES
- GALERIA DE VIDEOS
- AYUDAS RECIBIDAS
LAENTIEC está situado en la ampliación del Campus de Teatinos de la Universidad de Málaga, junto a la Escuela de Ingenierías Industriales (EII). El Laboratorio y Area de Experimentación en Nuevas Tecnologías para la Intervención en Emergencias (LAENTIEC) se creó como una iniciativa de investigadores de varios grupos de investigación de la Universidad de Málaga, cuyas actividades están relacionadas con el área de la seguridad, las emergencias y las catástrofes. Por su naturaleza, los grupos de investigación de las Universidades, así como los cuerpos y organismos en el área de la protección civil, la seguridad y las emergencias, precisan someter los resultados de su I+D a procesos de benchmarking que asegure la calidad de los resultados de su investigación, dentro de un entorno controlado y sometido a una adecuada monitorización. Las aplicaciones contemplan diferentes escenarios en campo abierto (outdoor) en entorno natural y en entorno urbano.
Hoy LAENTIEC es un servicio común de investigación de la universidad de Málaga que proporciona acceso a equipamiento científico-técnico, tecnologías, servicios especializados de I+D y asesoramiento técnico experto, a investigadores pertenecientes a la Universidad de Málaga, pero también a investigadores externos a la misma, incluyendo otras Universidades, Centros de investigación, Organismos Públicos y Empresas en el ámbito de la Seguridad, las Emergencias y Catástrofes. El equipamiento científico-técnico disponble está altamente especializado. Está concebido para su uso en escenarios realistas y permite su aprovechamiento por un gran número y variedad de usuarios. Para ello dispone de una carta de servicios, aprobada por el CONSEJO SOCIAL de la Universidad de Málaga.
LAENTIEC dispone para cumplir su misión de 90.000 m2 de terreno dispuestos por la Universidad de Málaga para la realización de experimentos. El área, con una orografía muy variada, cuenta con un cauce de un arroyo y con un doble falso túnel de unos 100 metros de longitud, para pruebas en condiciones GPS-denied. Consiste en un campo de pruebas en entornos no estructurados, con terreno de diferente dificultad de acceso, que se utiliza para la construcción de escenarios y realización de pruebas con drones, robótica móvil terrestre aplicada a las emergencias, pruebas de vehiculos, pruebas de equipamiento técnico de equipo de rescate, prueba de redes de comunicaciones, sistemas de percepción y sensorica, aplicaciones de ingeniería biomédica, etc.
Asimismo se dispone de una nave taller colindante con el terreno, y cuya ejecución se llevó a cabo a lo largo del segundo semestre de 2020. Se disponen de una infraestructura de comunicaciones y seguridad (WIMAX 5 GHz con conexión WIFI Outdoor a 2.4Ghz, red con 10 cámaras PTZ para cobertura del área y 10 cámaras tipo bullet para vigilancia perimetral) y la instalación de una red básica de sensores inalámbricos sobre tecnología GSM y LoraWan (sensores ambientales, meteorológicos, gases, radiación, ...) que permitan monitorizar el entorno de manera remota y dar cobertura de comunicaciones y seguridad perimetral e interior en el conjunto de las 9 Hectáreas de extensión en terreno natural así como a otras 9 en entorno urbanizado, que cubre las inmediaciones de la EII así como la ETSIT. Se dispone tambien de un lago artificial, de unos 8000 m2 para su utilización en pruebas de salvamento acuático.
Asimismo se le ha dotado de una infraestructura adicional que incluye sistemas robotizados para prueba de vehículos sin conductor/autónomos, kit de robotización de vehículos, una plataforma tele-operada/autónoma para terreno extremo y anfibio (ARGO ATLAS J8), un manipulador colaborativo liviano KUKA RLB, así como un equipo de computación de altas prestaciones para aplicaciones de robótica cognitiva de NVIDIA.
Esta zona es también el escenario en el que se desarrollan anualmente las Jornadas de Emergencias, Seguridad y Rescate, en las que colabora el laboratorio, dando soporte a los grupos de investigación y a los diferentes efectivos de Cruz Roja, Sanitarios, Fuerzas y Cuerpos de Seguridad del Estado, Fuerzas Armadas, otros Organismos Públicos, Asociaciones y Empresas. Son un marco excepcional para probar la ultima tecnologia en el campo de las emergencias.
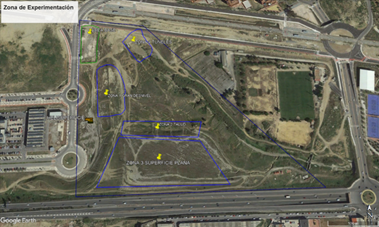
Área de Experimentación en Nuevas Tecnologías para la Intervención en Emergencias y Catástrofes de la Universidad de Málaga.
Edificio LAENTIEC en la Escuela de Ingenierías Industriales.
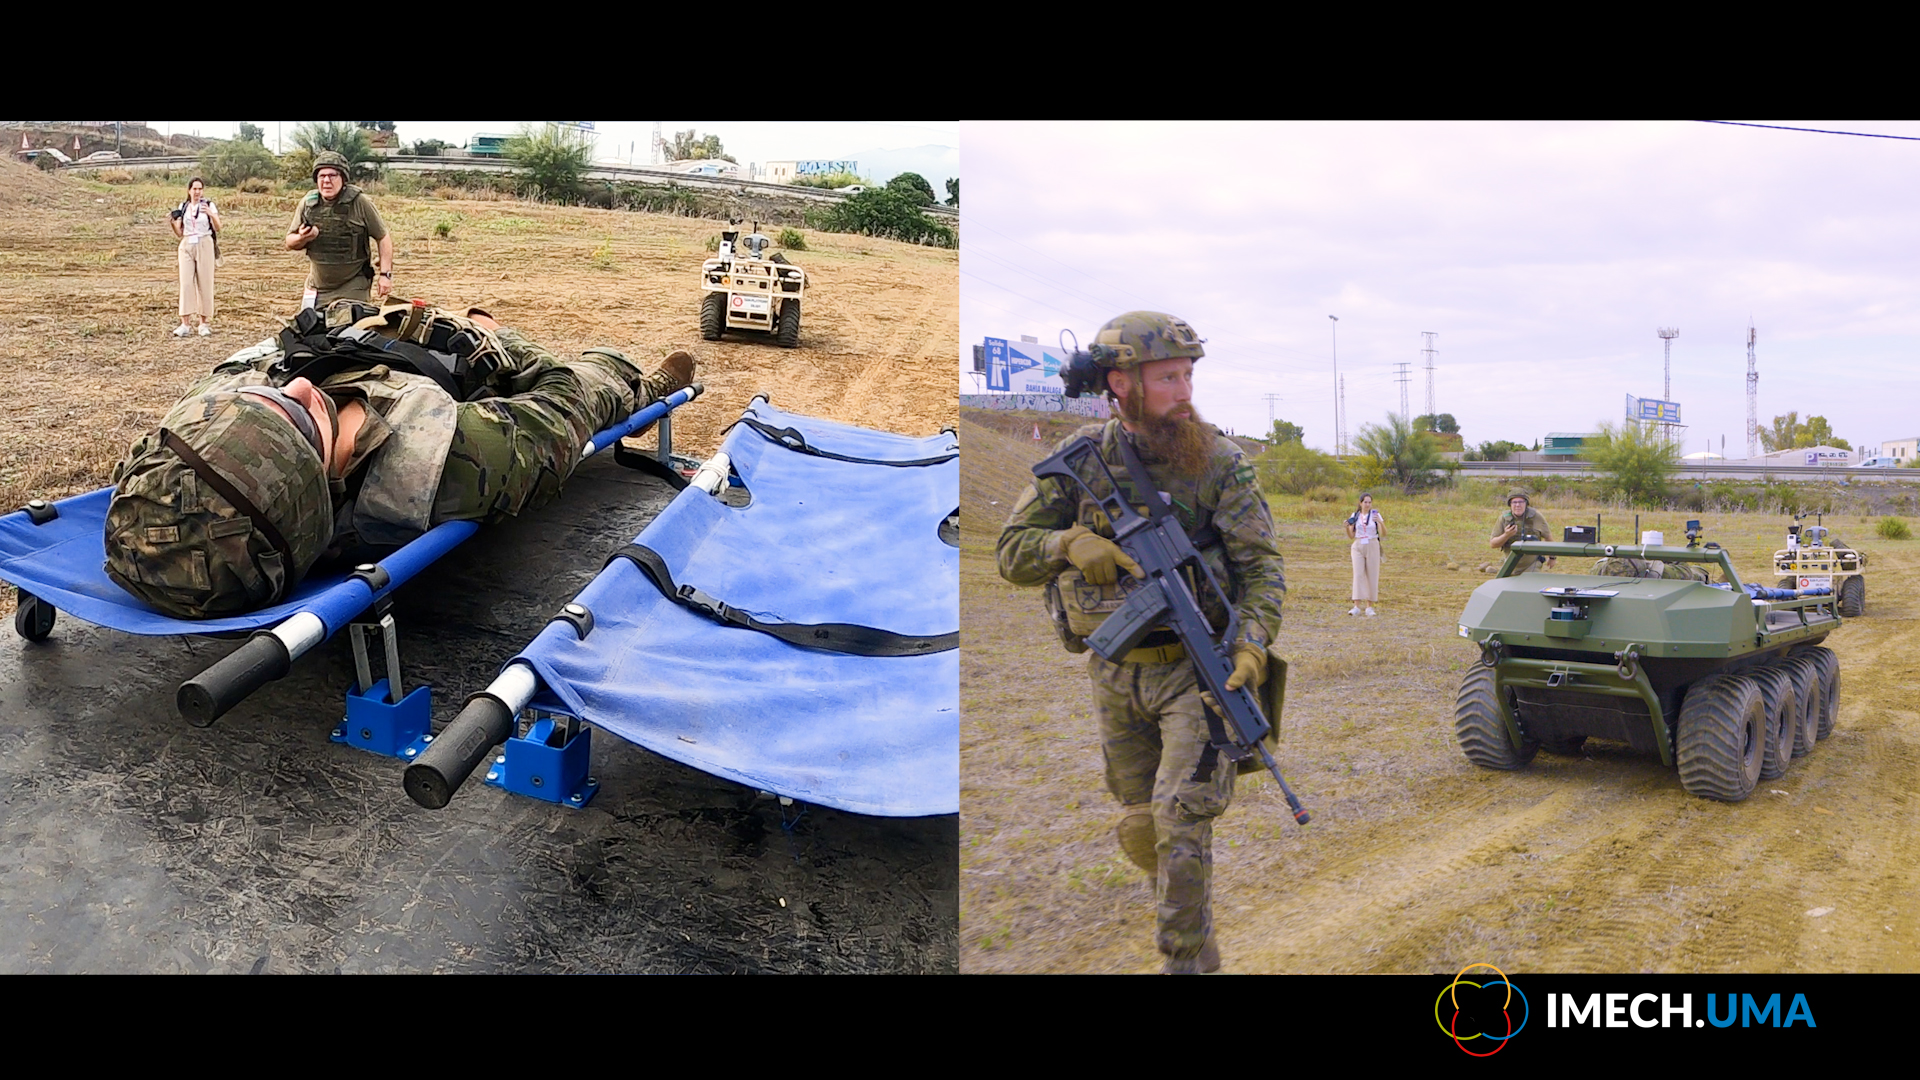
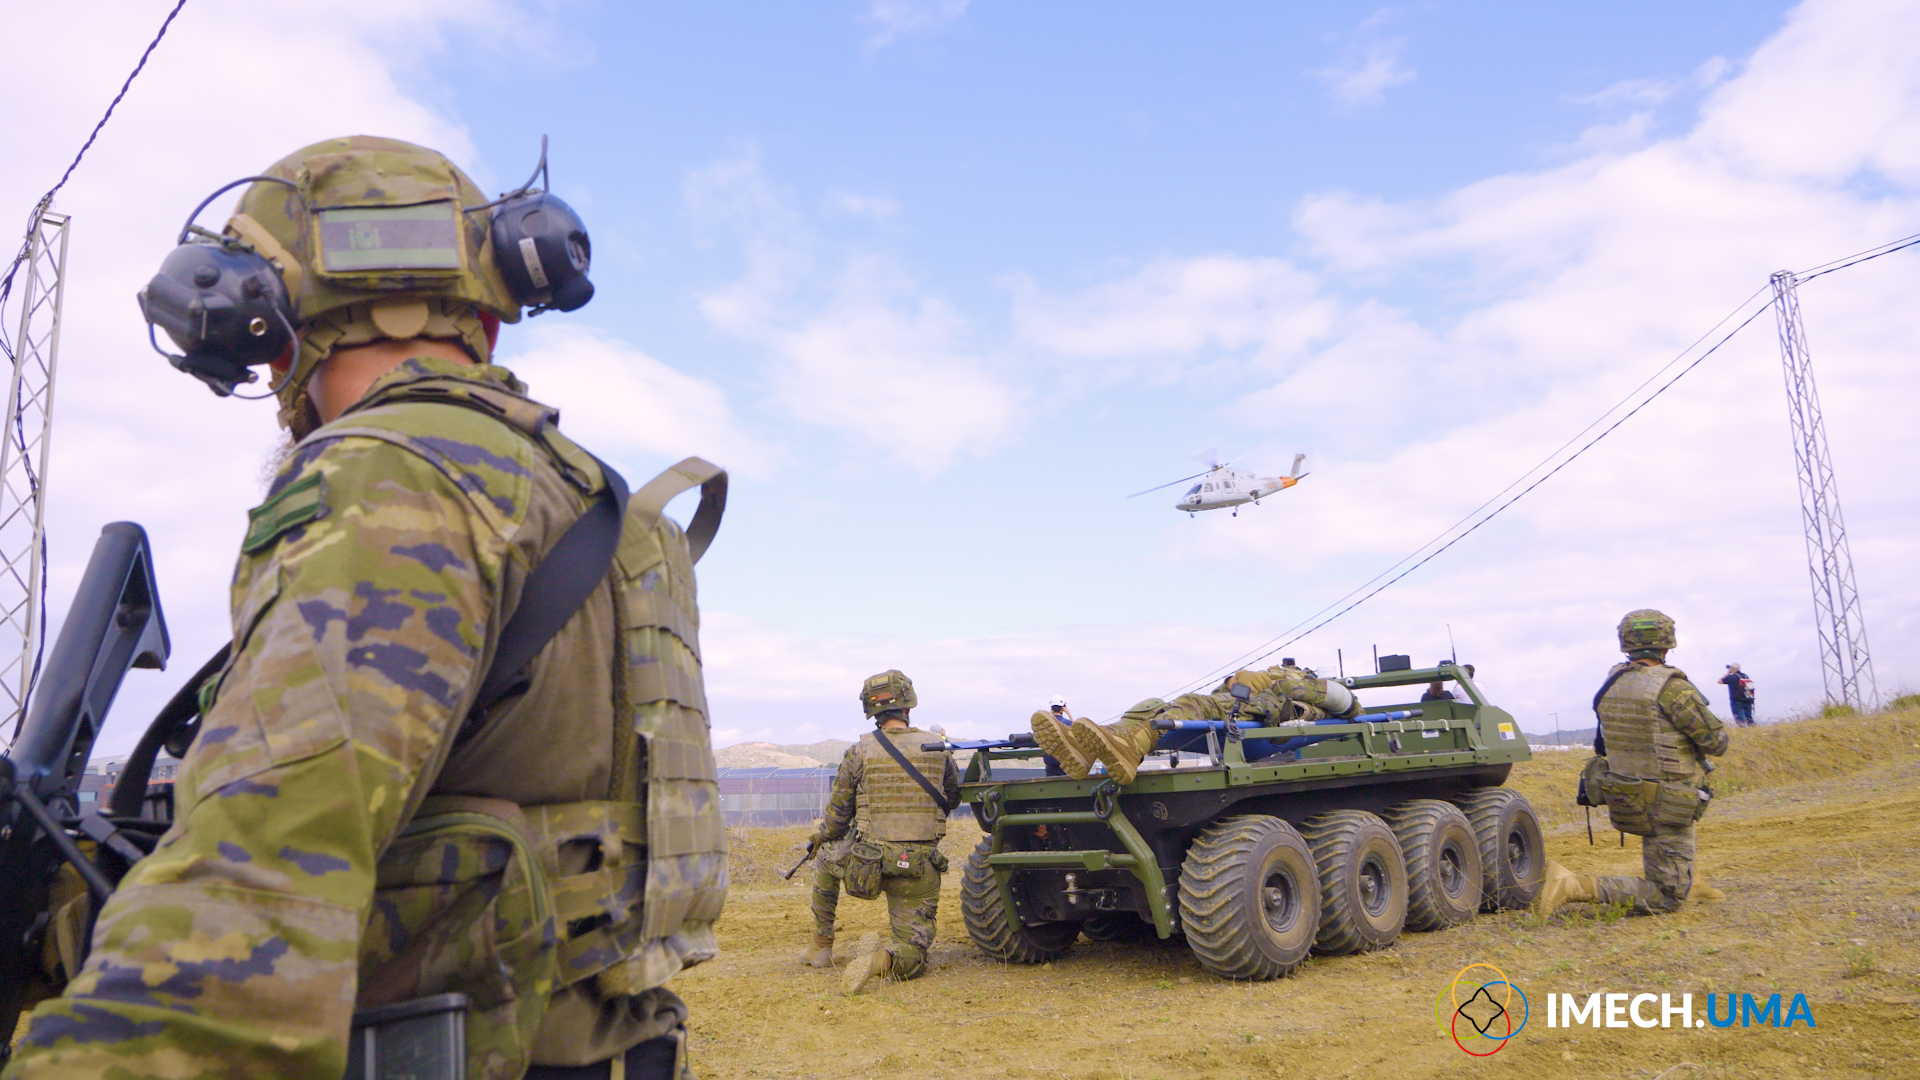
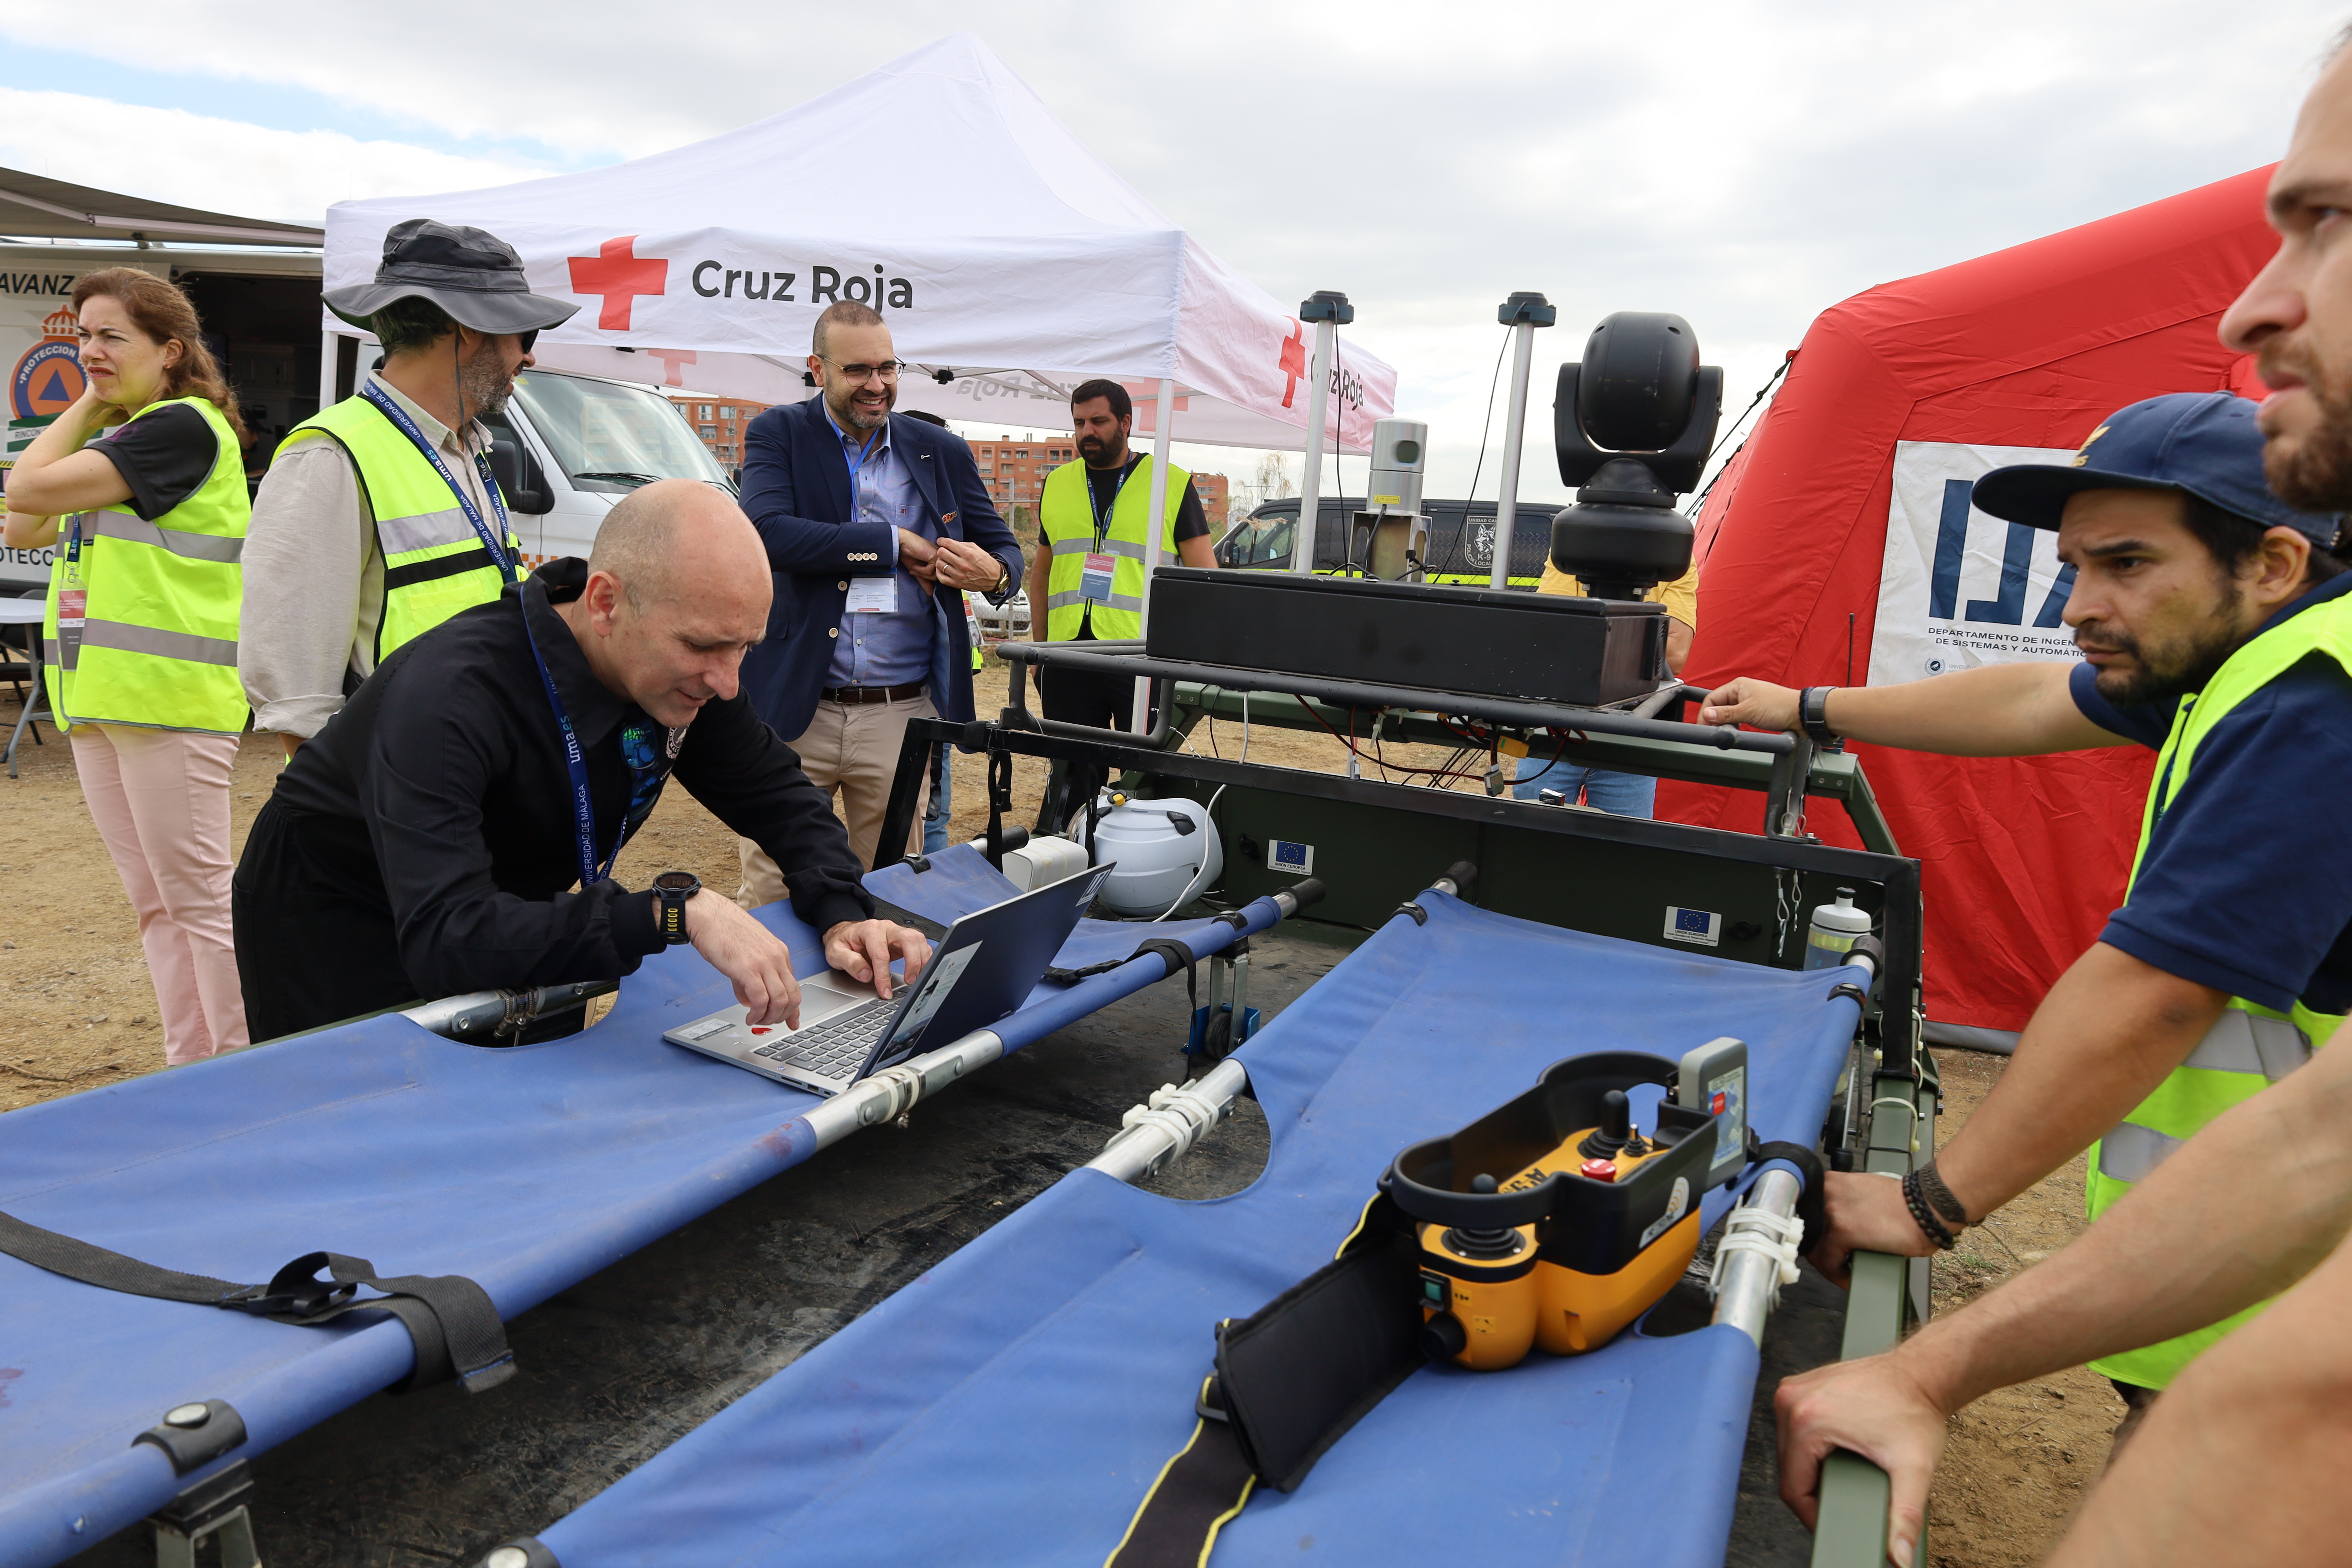
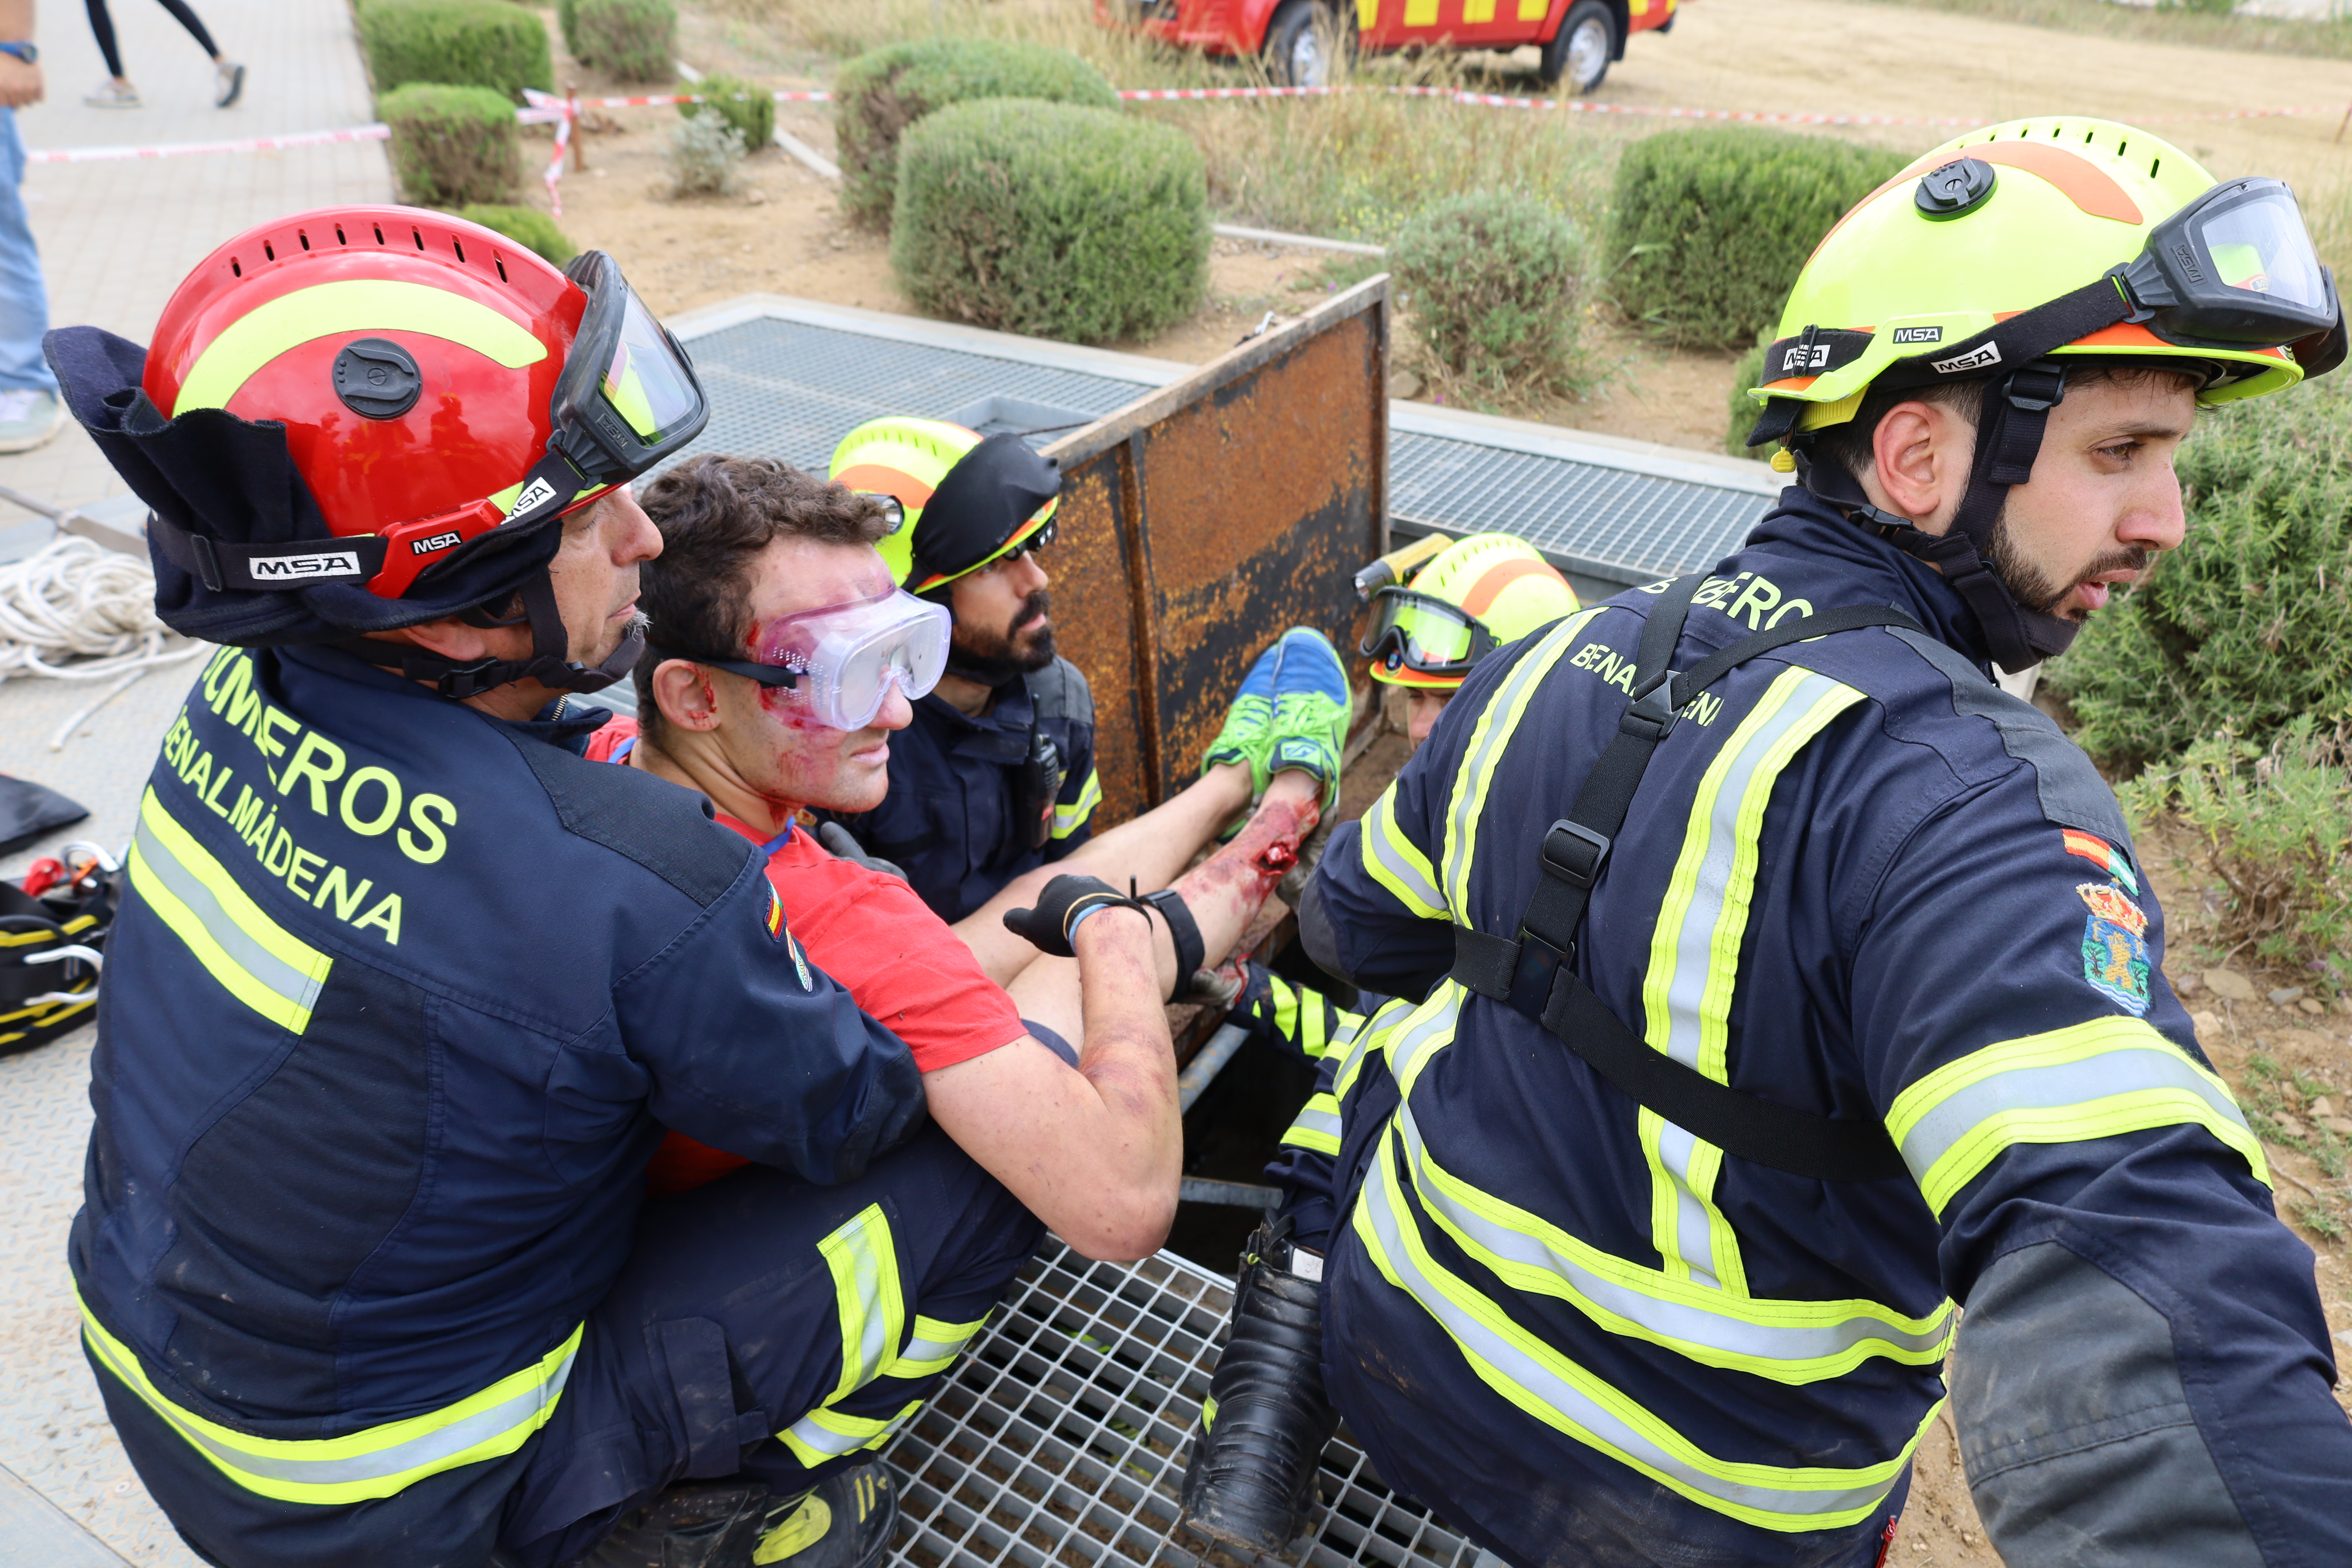
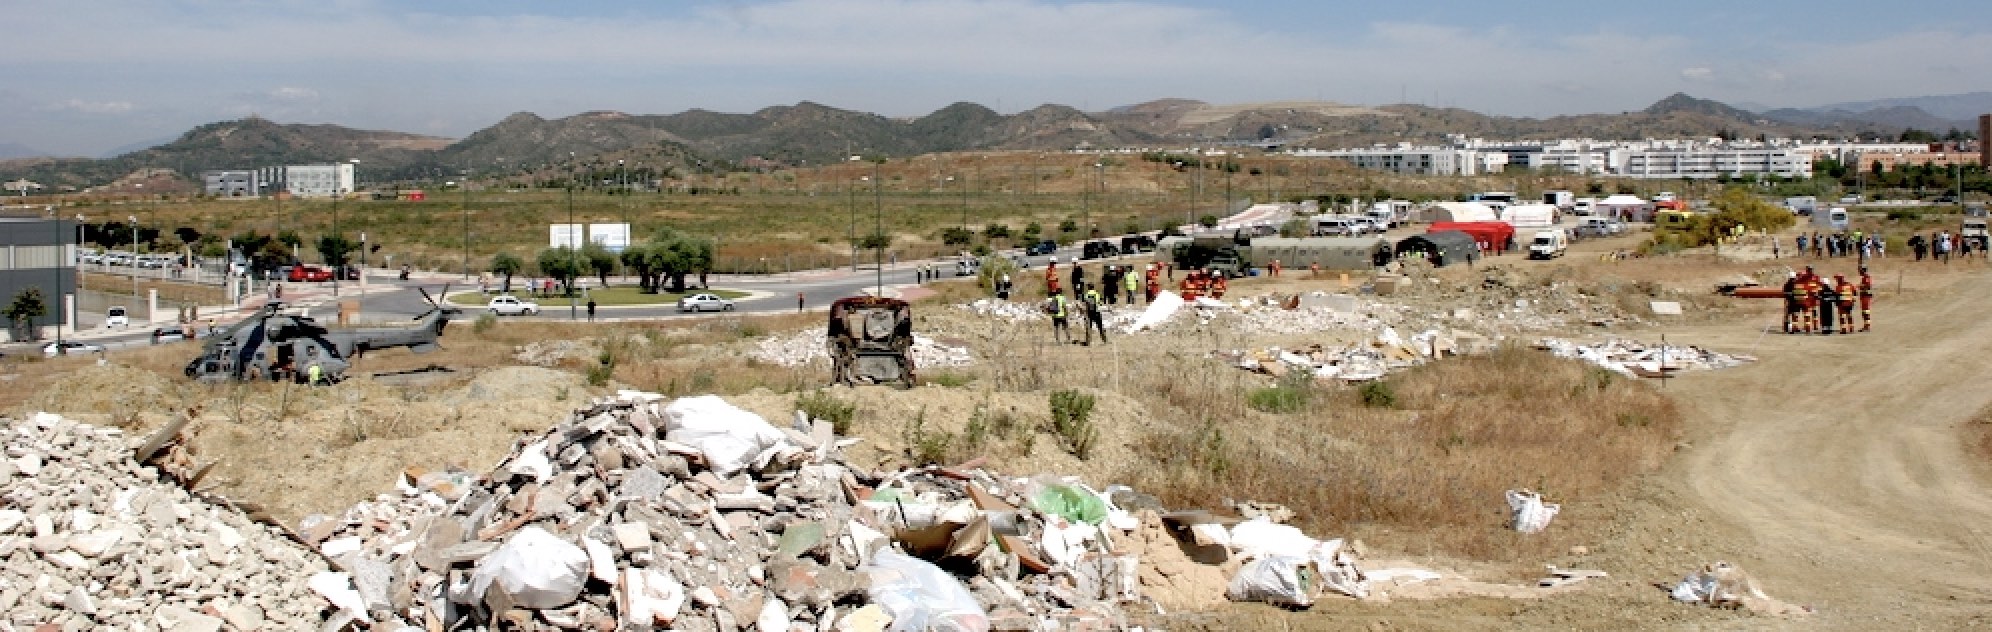
Imagenes de los ejercicios JEMER2022 en LAENTIEC.
Carta de Servicios
El servicio dispone de un protocolo de acceso a los equipos y un sistema que permita repercutir a los usuarios los costes de las prestaciones realizadas. Para ello Laentiec dispone de una Carta de Servicios actualizada anualmente Carta-de-Servicios-LAENTIEC aprobada por Consejo Social el 14 de Diciembre de 2023 Certificado-Consejo-Social.
Se dispone de los siguientes equipamientos y servicios que se pueden solicitar a traves del siguiente formulario: Formulario-Solicitud -Servicios-Laentiec, enviandolo a ajgarcia@uma.es
- Infraestructura de comunicaciones en base a Estación Base binodo WIMAX 140Mbps 4900-5875Mhz y WIFI outdoor 2,4Ghz junto con cámaras PTZ para cobertura del área y cámaras tipo bullet para vigilancia perimetral
- Red de sensores inalámbricos, con router MeshLium, sensores ZigBee / Lorawan
- Obtencion de DATASETS. Camara estereo, CCD / INFRARROJO / GPS / LIDAR
- VELODINE HDL-32/16
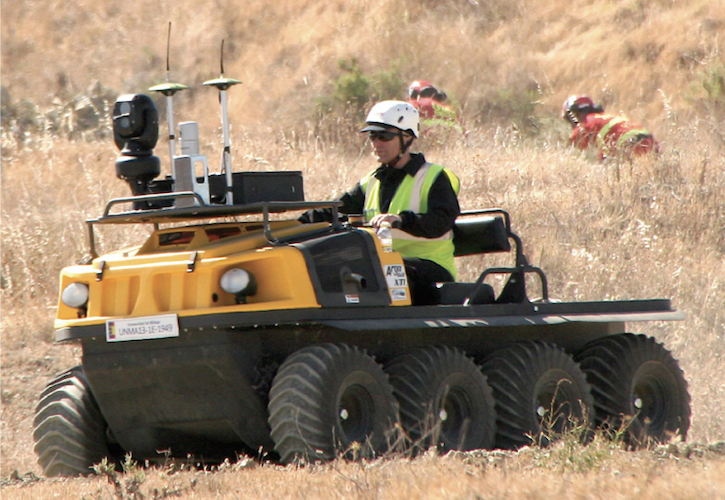
- ARGO 8x8 XTI
- ARGO J8 modo teleoperado / Follow me
- SISTEMA ROBÓTICO PARA PRUEBA DE VEHÍCULOS SIN CONDUCTOR AB Dynamics + Nissan Leaf
- Nave Taller LAENTIEC (Almacenamiento)
- Nave Taller LAENTIEC (Uso en Desarrollo)
- Area Drones Vuelo Interior
- Operación Drones DJI Matrice 600 / DJI Mavic / ATYGES (Fases prevuelo, vuelo y procesado)
- KUKA LBR iiwa 7 R800:
- Proyecto de escenarios de rescate
- Construcción de escenarios con material / maquinaria extra.
- Camaras Optitrack
Ademas pueden contratarse a través del artículo 83 de la L.O.U. los siguientes:
- Servicio de pruebas en red de acceso radio comercial LTE/ 5G Stand Alone con capacidades de monitoreo, seguimiento de terminales.
- Servicio de pruebas sobre red IoT multitecnología (LoRaWAN, Bluetooth, WiFi, LTE) con 120 sensores de diferentes tipos desplegados en el Campus de Teatinos.
- Técnicas de localización con redes móviles (4G/5G) y otras tecnologías inalámbricas (WiFi/UWB), y usos para la localización en la gestión de redes.
- Control de drones mediante redes 4G/5G
- Servicios de red basados en la ubicación
Descripción de algunos de los equipos:
Plataforma teleoperada/autónoma para terreno extremo y anfibio.
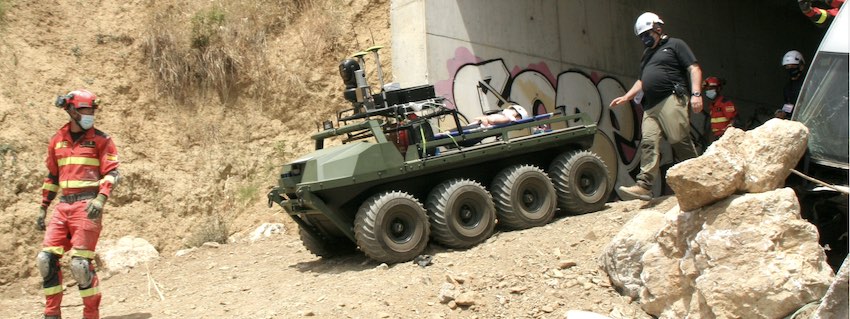
Es una plataforma 8x8 anfibia de tracción eléctrica y dimensiones 2m94 x 1m40 x 750kg y altura libre del suelo de 24 cm, cuyas características mas importantes son:
- Completamente anfibia, con capacidad de navegar a una velocidad de hasta 5 km / h, y salir del agua hacia la tierra.
- Capacidad de operación en terreno extremo con un sistema de dirección deslizante de 8 ruedas en una plataforma de tipo skid-steer.
- Capacidad de carga de hasta 600 kg en tierra y 300 kg en agua
- Control de operación de precisión de baja velocidad y capacidad de velocidad máxima de al menos hasta 30 km/h.
- Baterías de ion de litio intercambiables 48V / 100Ah rápidos.
- Plataforma estable capaz de subir, bajar y atravesar pendientes de hasta 40 grados
- Sistema de llanta y neumático que permita su operación a presión de neumáticos muy baja y capacidad de funcionamiento plana para hasta 3 neumáticos.
- Sistema de control remoto con total capacidad de teleoperación usando la estación de control remoto (RCS) a través de un radio de alcance extendido y sistema multicámara.
- Operación autónoma a través del punto de ruta Planificación de rutas GPS con sensores y detección de obstáculos.
- Sistema “follow me” para seguimiento de líder humano a través del sistema de medición láser y seguimiento de ruta GPS para retorno autónomo.
MANIPULADOR COLABORATIVO LIVIANO INTELLIGENT WORK ASSISTANT
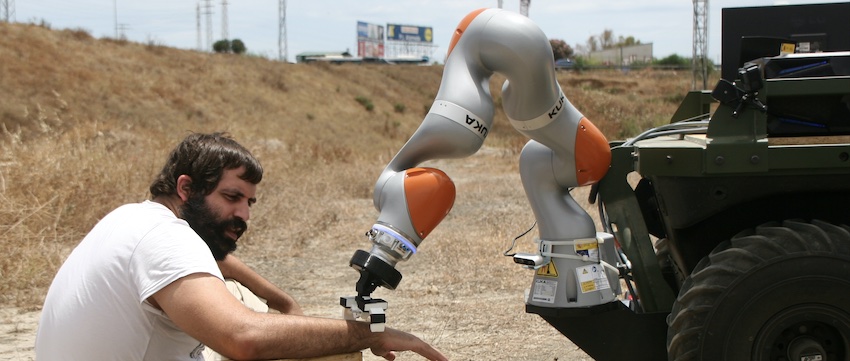
- Robot de estructura liviana con sensores de momento integrados con carga nominal de unos 7 kg, alcance máximo: 800 mm, número ejes: 7 y repetibilidad de posición ± 0,1 mm. Peso aproximado 24 kg.
- Unidad de control del robot basado en procesador multinúcleo. Regulación de la alta velocidad. Rack de 19 pulgadas. Software de control para el robot de estructura liviana. Software optimizado para procesos sensibles ofrece funciones básicas como el control de fuerza seguro, la detección segura de colisiones y el control seguro de momentos. Cumplen los requisitos conforme a la norma EN-ISO 10218-1:2011.
EQUIPO DE COMPUTACION DE ALTAS PRESTACIONES (para aplicaciones en ROBOTICA COGNITIVA)
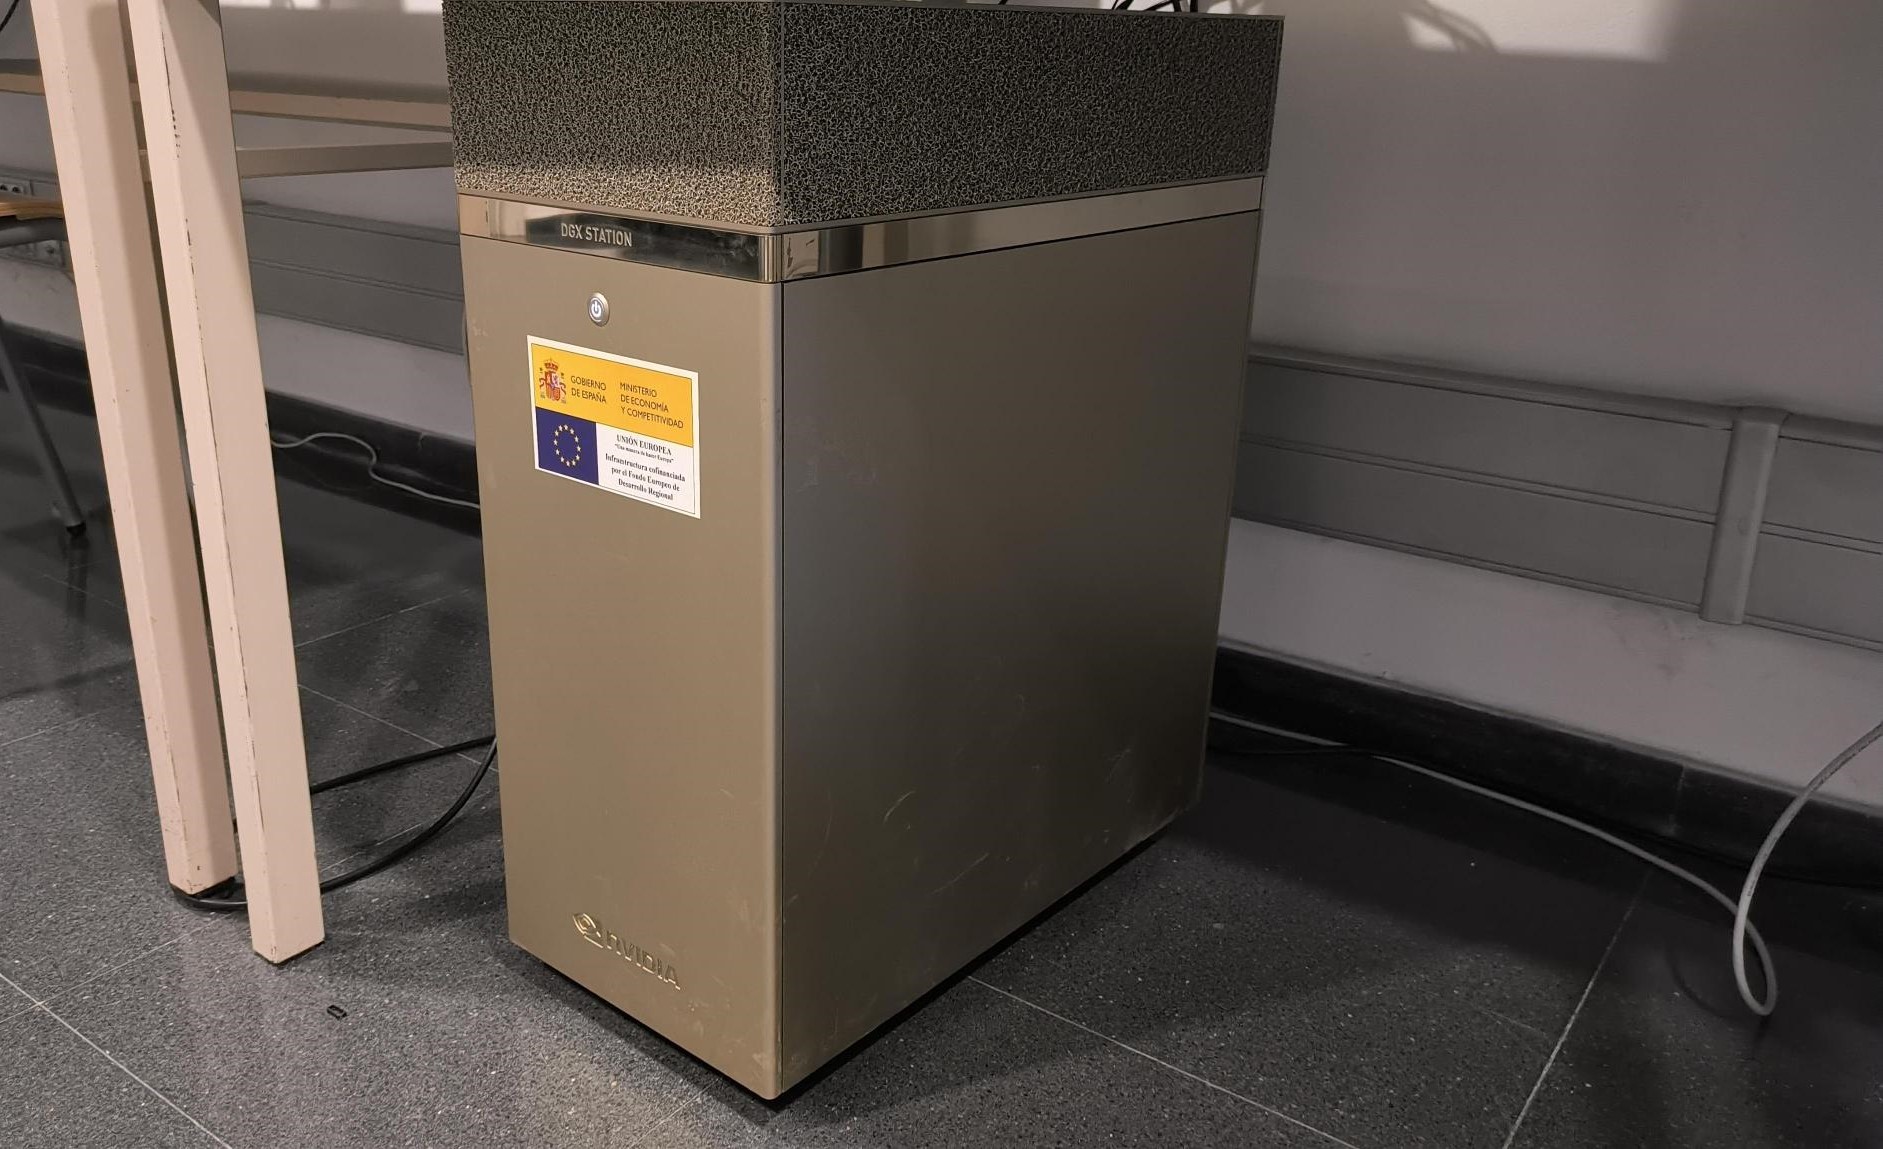
Estación de trabajo con 4-GPU/256GB. Rendimiento: 480 TeraFLOPS. Construida en base a GPU NVIDIA Tesla, Aceleradores V100, y arquitectura Tensor Core. Debe maximizar el rendimiento en aprendizaje profundo (Deep Learning), y mostrar un rendimiento 100x en aceleración en el análisis de grandes conjuntos de datos, en comparación con un clúster de servidor Spark de 20 nodos. Aumento de 5x en el rendimiento de E / S sobre las GPU conectadas a PCIe.
SISTEMA ROBÓTICO PARA PRUEBA DE VEHÍCULOS SIN CONDUCTOR / AUTÓNOMOS
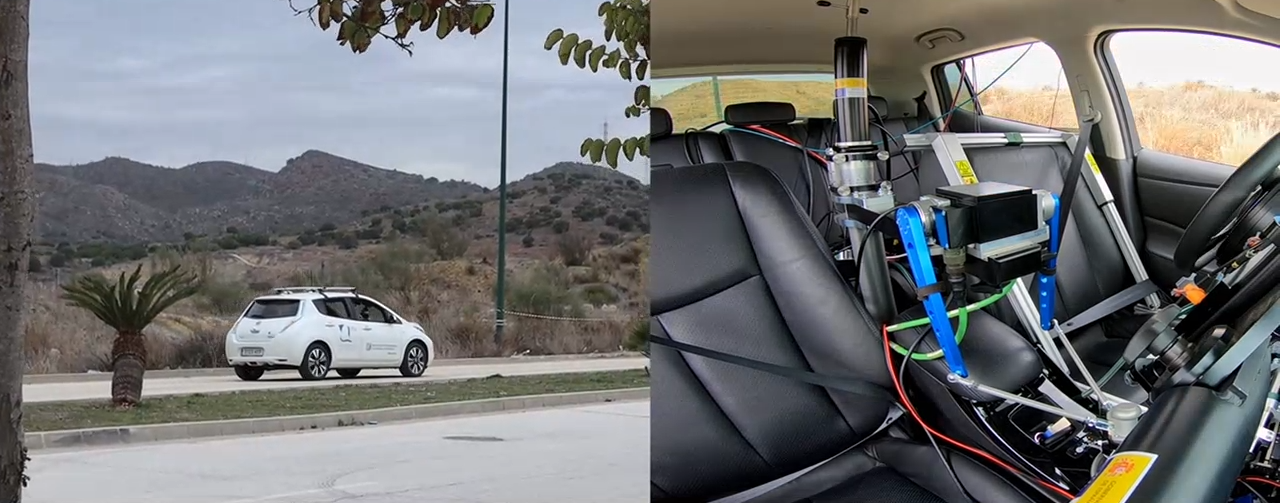
- Robot de dirección: Ensamblaje de motor sin escobillas. Puntal de reacción de par telescópico neumático. Sistema de medición de par de enlace paralelo. Controlador de dirección. Interruptor de parada de seguridad / prueba remota. Software de control.
- Robot de freno y acelerador combinado incluyendo enlaces de pedal y abrazaderas de conexión. Celula de carga de galga extensométrica en línea para medición / control de fuerza. Software de control para pruebas AR / BR estándar y control de velocidad.
- Robot de cambio de marcha: Conjunto de motor de cambio de marcha doble actuado. eje de control adicional. Software de control para robot de cambio de marcha.
- Equipamiento Driverless testing. Radio Track (unidad del vehículo). Software DTS dentro del vehículo. Detección de Muerte de motor para Pruebas sin conductor. Equipo de estación base. Actuador de seguridad secundario. Controlador de seguridad (versión CBAR). Radio Track Fi (unidad de estación base). Unidad de controlador de seguridad para 2 vehículos. Mandos a distancia - Volante y pedales. Software de estación base sin conductor
Sistemas de cámaras de captura de movimiento
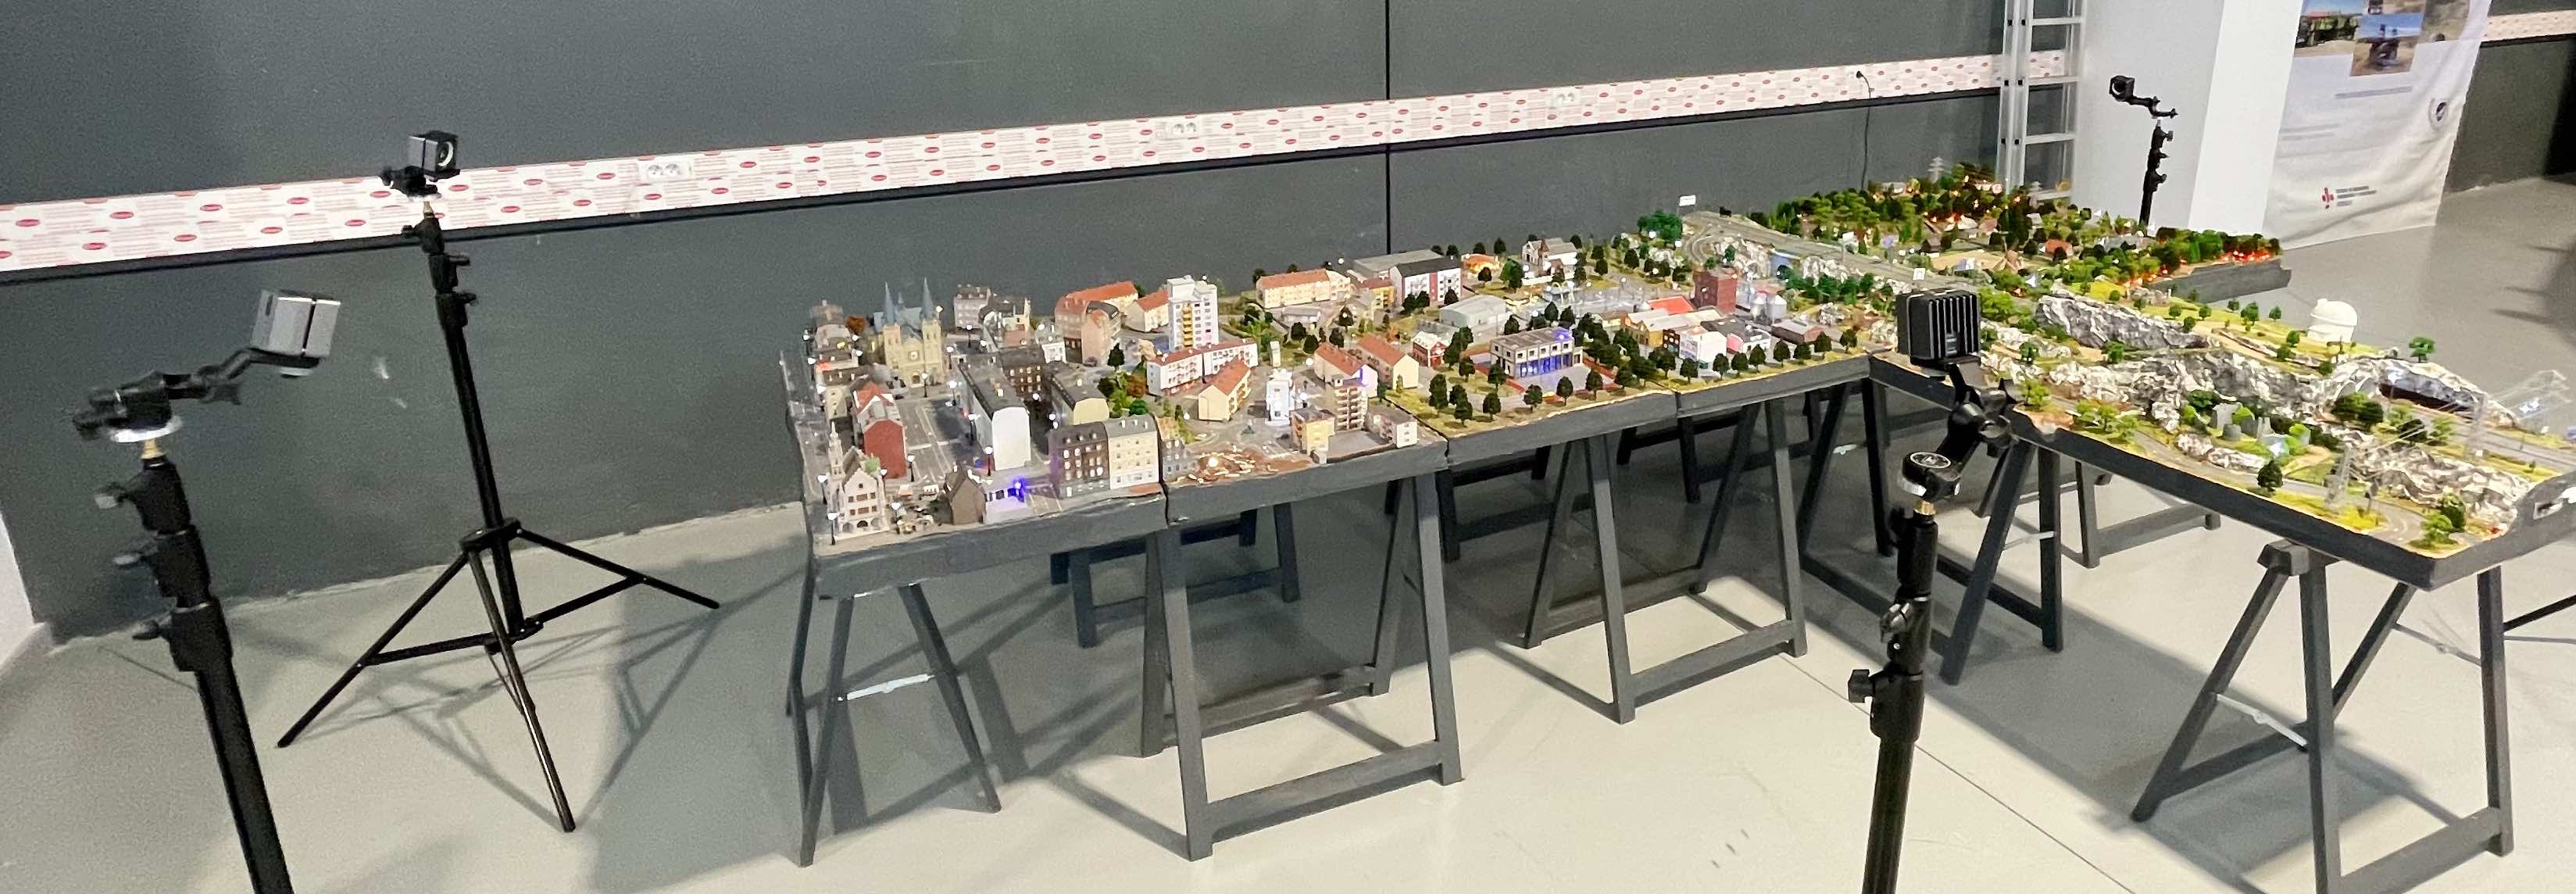
Sistema dedicado a la captura y seguimiento de movimientos en tiempo real con marcadores infrarrojos mediante diez cámaras OptiTrack Prime x13 con tecnología de seguimiento óptico de alta velocidad (240 FPS nativo, 1000FPS máximo) y alta precisión (resolución 1.3MP, precisión 3D +/-0.20mm). Las cámaras están montadas en soportes o trípodes ajustables para permitir la flexibilidad en su posición y orientación en diferentes puntos del espacio, lo que permite maximizar la cobertura y la captura de movimientos desde múltiples ángulos. Se dispone de una estación de trabajo dedicada con software especializado para procesar y analizar los datos capturados, realizar un seguimiento preciso de los marcadores y reconstruir los movimientos en un modelo tridimensional del espacio, visualizar los datos y calibrar y sincronizar las cámaras. Este sistema permite dar servicio a una amplia gama de aplicaciones en investigación y desarrollo tecnológico, incluyendo control de sistemas multi-UAV, estudios de biomecánica, análisis y ground-truth de movimientos, diseño de simuladores, investigación en realidad virtual y animación de personajes, entre otras aplicaciones.
El siguiente material se corresponde con una infraestructura especifica para la intervención en grandes desastres como Incendios de 5ª y 6ª generación, en donde ha de primarse la protección de las población, los intervinientes y la infraestructuras:
INFRAESTRUCTURA ROBÓTICA Y DE COMUNICACIONES PARA LA PROTECCIÓN DE LA POBLACIÓN, LOS PRIMEROS INTERVINIENTES Y LAS INFRAESTRUCTURAS EN ESCENARIOS EXTREMOS DE DESASTRE (EQC2024.
En los últimos años ha aumentado de manera importante el número de desastres de carácter extremo. Algunos de ellos, están motivados por los cambios en el clima, como la aparición cada vez mayor de episodios climáticos como inundaciones e incendios de 5ª y 6ª generación, los generados por grandes terremotos y otros episodios de carácter geológico, así como los derivados de acciones terroristas o bélicas. Todas ellas se caracterizan por problemas tales como la desaparición o mal funcionamiento de los sistemas de telecomunicación convencionales, el deterioro, desaparición o imposibilidad de uso de infraestructuras básicas, como carreteras, etc.
Esta actuación trata de abrir vías de comunicación que facilite el contacto temprano con la población afectada, el trabajo de los intervinientes y la protección de las infraestructuras críticas. Proporcionará los medios de última generación necesarios para abordar la Investigación de soluciones operativas para el apoyo y protección de la población, de los intervinientes y de las infraestructuras, especialmente de las infraestructuras críticas. Permitirá implementar propuestas tecnológicas avanzadas en equipos de última generación. Estos equipos permitirán crear burbujas para comunicaciones, y desplegarse de manera temprana en puntos críticos. Para ello se emplearán estrategias en donde interaccionan UGVs adecuados para diferentes escenarios con UAVs dotados de sistemas de telecomunicaciones, y crear una estructura adaptable a la emergencia.
EQUIPAMIENTO.
Q-UGV: CUADRUPEDO GHOST VISUAL 60 (V60)

Dron terrestre cuadrúpedo, para utilización en entornos urbanos y naturales, de alta resistencia, incluido el aislamiento al polvo o al agua, agilidad y durabilidad en todo tipo de clima, para su uso en aplicaciones de seguridad, emergencias y catástrofes. Las altas capacidades de movilidad del cuadrúpedo le permiten moverse en terrenos difíciles propios de escenarios de emergencia extremos. El robot cuadrúpedo esta equipado con equipos de percepción que permiten el reconocimiento del terreno de forma remota y ayuda para detección de víctimas.
Prestaciones:
- PESO en torno a los 50 kilos
- IP mínimo: IP67
- Rango de temperaturas de -40 a 55c.
- VELOCIDAD MÁXIMA 2.5-3 m/s.
- DISTANCIA MÁXIMA igual o superior a 8 kilómetros.
- TIEMPO DE FUNCIONAMIENTO en operación estandar sobre las 3 horas o más.
- CARGA ÚTIL superior a los 10 kilos
- SISTEMA ABIERTO con Kit de desarrollo de software (SDK) sobre ROS/ROS2
- Unidad de Control del Operador (UCO)
- Interfaz HMI
- Comunicaciones WIFI, Bluetooth, 3G,4G, LTE
- Lidar 16/32 canales, alcance superior a los 100 metros.
- Cámara PTZ CCD+Térmica.
- Radio de red móvil ad hoc (MANET) para manejo de Datos, vídeo y voz, puesto UGV.
UGV: SVMAC Unidad Robótica Multipropósito

Plataforma robótica multipropósito con operación teleoperda o autónoma. Es capaz de avanzar e interactuar con terrenos difíciles para adaptarlos a las necesidades de los operarios de emergencias, ya sea aplanando terreno, quitando obstáculos, etc.
Prestaciones:
- Plataforma robotizada con capacidad de arrastre de 6000 kg.
- Sistema de control programable y abierto, sobre ROS/ROS2.
- Sistema de Control del operador por radio control de al menos 150 m de alcance.
- Velocidad máxima igual o superior a los 6 km/h.
- Inclinación máxima de trabajo, hasta 50º en operaciones estándar. Límite de seguridad en 70º.
- Sistema de control sobre ROS2. SDK abierto.
- Motor de potencia > 70CV. Transmisión hidráulica. Circuito hidráulico auxiliar para adaptación de todo tipo de implementos comerciales, con capacidad de izado de >1200kg a más de 1,600 m de altura.
- Capacidad para instalar cualquier tipo de implementos comerciales tanto en la parte delantera como trasera; desbrozadora, ahoyadora, cuchilla, cazo cargador, retro, barredora, fresadora, cabestrantes (de trabajo y recuperación), remolques, etc.
- Radio de red móvil ad hoc (MANET) para manejo de Datos, vídeo y voz, puesto UGV.
- Trituradora forestal hidráulica de eje horizontal con ancho de trabajo de 150 y en torno a los 500kg. para empleo por la plataforma robótica.
UGV: FIELDROBOTICS HammerHead. Unidad Robótica Multipropósito.

Plataforma robótica multipropósito capaz de avanzar e interactuar con terrenos difíciles para adaptarlos a las necesidades de los operarios de emergencias.
Prestaciones:
- Plataforma robotizada con capacidad de carga de 1000 kg.
- Sistema de control programable y abierto, sobre ROS/ROS2.
- Sistema de Control del operador por radio control de al menos 100 m de alcance.
- Velocidad máxima igual o superior a los 6 km/h.
- Inclinación máxima de trabajo, igual o superior a los 40 grados.
- Motor de potencia > 5kW.
- Capacidad de instalación de implementos comerciales de tipo agrícola o forestal como
- Trituradoras, con toma de potencia eléctrica o mecánica.
- Lidar
- Cámara RGB-D
- GPS-RTK
- Trituradora agrícola/forestal de eje horizontal.
- Configuración y formación, costes de envío.
RPAS: FlyingBasket FB3

UAV de carga pesada de hasta 100 Kg. Este UAV permite el apoyo en escenarios de emergencia mediante el transporte de equipo a zonas de difícil acceso. Permite la extensión de la burbuja de cobertura 5G a zonas de baja visibilidad gracias a su elevado punto de visión y el equipo de extensión de cobertura que carga.
Prestaciones:
- UAV de 100 kg de carga.70kg de peso.
- Hasta 30m/s velocidad.
- Hasta 45 grados temperatura de operación.
- Rango de vuelo, de 5km a plena carga a 25km con carga de 5 kilos.
- Sistema de propulsión redundante.
- Baterias de ión Litio intercambiables.
- Centro de control operativo. Imágenes delantera y trasera.
- Sistemas de terminación de vuelo.
- Receptor Automatic Dependent Surveillance - Broadcast (sistema de control del tráfico
- aéreo).
- Sensor radar para seguimiento del terreno.
- Operatividad en escenarios más allá de la línea de visión visual.
- Carga Configurable (Eslinga o Caja)
- Radio de red móvil ad hoc (MANET) para manejo de Datos, vídeo y voz.
Vehículo GRENADIER QUATERMASTER camperizado: Furgon camperizado para puesto de comunicaciones móviles y Unidad de Control Operativo.

Unidad móvil configurada como puesto de control avanzado, albergando la red de comunicaciones que se desplegará en el escenario de emergencias. Este furgón esta acondicionado para albergar los servidores en los que estén desplegados la red, así como a los operadores encargados de la monitorización del estado del escenario.
- Vehículo TT con Tracción integral 4x4
- Ruedas offroad.
- Adaptado para PCA
- Carga útil 1200 kg.
- Vehículo con ficha especificada como caravana (ITV anual) y MMA de 3500 para poder
- conducirlo con carnet de coche.
- Puesto UCO (Unidad de Control Operativo) Redundante Tecnología MANET Wave Relay.
- Adaptado para dos operadores.
SISTEMA DE COMUNICACIONES: Despliegue de red 5G para emergencias con BACKHAUL en redes comerciales y satelitales y de dispositivos UE.


Red completa 5G SA adaptada para ser instalada en la unidad móvil. Incluye extensores de cobertura de fácil portabilidad para ser instalada en las plataformas robóticas que lo precisen. Incluye también dispositivos UEs para comunicarse dentro de la burbuja de comunicaciones. Parte de esos equipos pueden emitir en bandas licenciadas y sujetas a título habilitante.
Prestaciones:
- Red 5G SA completa (Core + RAN) preparada para funcionar en una plataforma móvil. Esta Red tiene las siguientes características:
- Sistema de RAN virtualizada (vRAN) con aceleración hardware de altas prestaciones.
- Capacidad de generar una 5G outdoor small cell en las Bandas 5G n77/n78/n38
- 3 Estaciones Base 5G SA o gNodeB (3 outdoor)
- 3 antenas de 20 W para dar un amplio rango de cobertura (mayor a 1 km). Estas antenas deberán tener una resistencia al aire de X N para rachas de viento de X m/s típicas en incendios extremos.
- Mástil retráctil para el despliegue de las antenas.
- Backhaul por red 5G/4G comercial y por conexión satelital.
- Red de transporte configurable y programable para segregación de tráfico (ie. network slicing), calidad de servicio, y enrutamiento de tráfico de servicios externos con puertos de comunicación dedicados.
- Servidores Edge con capacidad de cálculo con GPU para la computación de las aplicaciones de las plataformas robóticas (ie. Procesamiento de imagen), compatibles con NVIDIA Isaac ROS y con 24 GB de vRAM como mínimo.
- Opción multicore: distribuciones comerciales junto a open source
- Estaciones base y de exterior para para extender el área de cobertura desde las plataformas robóticas como redes 5G auxiliar.
- Interfaz de usuario con la que configurar la red 5G y obtener métricas.
- Todo el conjunto de servidores que albergue los elementos de la red debe tener un consumo de potencia inferior a X W.
- Cable coaxial para la conexión de las antenas a una distancia de hasta 5 metros.
- Licencias para el uso del equipamiento, que incluye herramientas de monitorización y gestión de la red, entre otras.
- Montaje e instalación de la red en la unidad móvil en rack.
Además se dispone de 10 Dispositivos UEs robustos PTT (Push To Talk) para comunicarse por la red, 4 CPEs de grado industrial para comunicarse por la red , 3 Extensores de red (estructura de red completa y compacta para ser colocada en las diferentes plataformas robóticas). Estos extensores de red usan el backhaul de la red 5G SA desplegada en la unidad móvil. Extension en un rango de por lo menos 200 metros. La conexión a los distintos extensores de red y/o la red completa es transparente a los UEs, es decir, que los UEs pueden comunicarse entre ellos y con el centro de mando de la unidad móvil sin perjuicio de la red a la que está conectado.
CONDICIONES GENERALES: La prestación del servicio se entiende se realiza con la participación expresa de un técnico de LAENTIEC. Por razones de seguridad no se contempla la cesión del material o su simple utilización en régimen de alquiler. Se entiende por Pago por PRESTACION DE SERVICIOS al pago total o parcial del coste del servicio realizado por LAENTIEC por servicios recíprocos de la parte contratante, cuyo acuerdo se establecerá a través de convenios o de contrato artículo 83 de la L.O.U.
Personal
El servicio dispone de los recursos humanos con dedicación completa a su gestión, incluido el mantenimiento, la actualización y el manejo del equipamiento. La formacion mínima es de nivel de máster, contando además con varios doctores. Se dispone de 6 titulados con formación de piloto de RPAS, uno con el Curso de Radiofonista, un Operador de Vuelo.
Gobernanza de LAENTIEC
Cuenta con un RESPONSABLE del Laboratorio y del Área de Experimentación, TRES ASESORES, de los Institutos de Investigación IMECH-UMA (Instituto de Investigación en Ingeniería Mecatrónica y Sistemas Ciberfísicos), TELMA (Instituto de Investigación en Ingeniería de Comunicaciones) y la Cátedra SEC (Cátedra de Seguridad, Emergencias y Catástrofes) y 6 TÉCNICOS con dedicación a tiempo completo (ver apartado de Personal del servicio común). Asímismo cuenta con la colaboración de ASESORES EXTERNOS en materia de seguridad, diseño de escenarios y planes de Autoprotección como colaboradores externos de la Cátedra de Seguridad, Emergencias y Catástrofes, en particular el Consorcio Provincial de Bomberos y Protección Civil de la Diputación provincial de Málaga, el Ayuntamiento de Málaga
RESPONSABLE: Prof. Dr. D. Alfonso García Cerezo.
ASESORES: Prof. Dra. Dña. Raquel Barco Moreno. Instituto de Investigación en Ingeniería de Comunicaciones (TELMA). Dr. D. Jesús Fernández Lozano. Instituto de Investigación en Ingeniería Mecatrónica y Sistemas Ciberfísicos (IMECH-UMA), Dr. D. Jesús Miranda Paez. Director de la Cátedra de Seguridad, Emergencias y Catástrofes de la Universidad de Málaga.
ASESORES EXTERNOS: Miembros de la Comision Mixta de OEMERG (Observatorio Andaluz de las Emergencias): Director del Consorcio de Bomberos de Málaga (Exma. Diputación de Málaga); Concejal de Seguridad del Ayuntamiento de Málaga; Representante de la Consejería de Presidencia, Sanidad y Emergencias de la Junta de Andalucía
Colaboración con la Cátedra de Seguridad, Emergencias y Catástrofes
Este servicio nació como respuesta a las expectativas de diferentes grupos de investigación, instituciones y profesionales relacionados con los riesgos, seguridad y protección civil, así como empresas, mostradas durante los ejercicios organizados por la cátedra a lo largo de 18 años, en el marco de las Jornadas de Seguridad, Emergencias y Catástrofes..
Estos ejercicios incluyen casos multidisciplinares de rescate en situaciones realistas. Los participantes superan los 250 profesionales, tales como “Bomberos sin fronteras (BSF)”, “Consorcio Provincial de Bomberos de Málaga”, “Cuerpo de Bomberos de Benalmádena”, “GOAS, Grupo de Operaciones Especiales de la Policía Local de Málaga”, ¨Policía Local de Málaga", “Unidad Militar de Emergencias (UME)”, UMAER (Servicio de Aeroevacuación del Ejército del Aire), Brigada de la Legión Española (Ronda), Emergencias 112, Samur, Cruz Roja, Protección Civil de la Diputación de Málaga, Protección Civil de Málaga, Protección Civil de Marbella, sólo por indicar algunos.
Galería de videos
Uso del laboratorio, plataformas robóticas y área experimental de LAENTIEC en distintas ediciones de las Jornadas sobre Seguridad, Emergencias y Catástrofes de la UMA:
Ayudas recibidas:
EQC2024-007967-P. (2024) MINECO
"LAENTIEC: Infraestructura robótica y de comunicaciones para la protección de la población, los primeros intervinientes y las infraestructuras en escenarios extremos de desastre“.
UNMA15-CE-3186 (2016) MINECO
Infraestructura para el Area de Experimentación en Nuevas Tecnologías para
la Intervención en Emergencias
EQC2018-004299-P (2019) MINECO
Plataformas robóticas para el Laboratorio y Area de experimentación en nuevas tecnologías para la intervención en emergencias y catástrofes (LAENTIEC).
Nº 5808-15 Expte: 1152401 (2019) JUNTA DE ANDALUCIA.
Infraestructura para dar soporte técnico en la experimentación en campo abierto a aquellos grupos de investigación cuyas actividades están relacionadas con el área de la seguridad, catástrofe y las emergencias.
Consiste en un campo de pruebas no estructurado, con terreno de diferente dificultad de acceso, que se utiliza dentro de las actividades del grupo en robótica móvil aplicada a las emergencias. Esta zona es también el escenario en el que se desarrollan anualmente las Jornadas de Emergencias, Seguridad y Rescate, en las que colabora activamente el grupo de investigación, y en la que también participan efectivos de Cruz Roja, Fuerzas y Cuerpos de Seguridad del Estado, y Fuerzas Armadas, entre otras. Son un marco excepcional para probar métodos de navegación en entornos no estructurados, incluyendo la participación de vehículos de diferente naturaleza, y personas.


